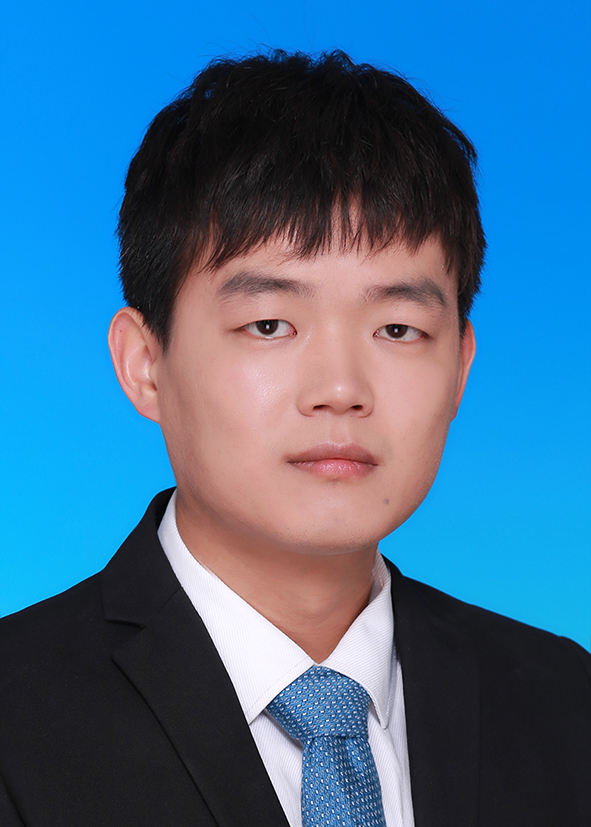
白雪剑,博士,内聘副教授,硕士生导师。2011年-2018年在华北电力大学(北京)学习,获得自动化工学学士学位和控制工程硕士学位。2017年至2018,作为国家公派留学生在莫斯科动力工程学院交流学习。2018年至2021年在中国科学院自动化研究所攻读博士学位,于2022年1月获工学博士学位。现为辽宁工业大学电气工程学院自动化专业教师。
研究方向为智能机器人、仿生机器人、视触觉传感器等。以第一/通讯作者在IEEE/ASME Transactions on Mechatronics, IEEE Transactions on Industrial Electronics, IEEE Transactions on Cybernetics, Science China Information Sciences, 《自动化学报》,《控制与决策》,《控制理论与应用》等国内外期刊上发表相关论文10余篇。获辽宁工业大学 2026 年度优秀硕士学位论文指导教师。
邮箱:baixuejian@lnut.edu.cn
主持的主要科研项目/课题情况:
1. 国家自然科学基金委,国家自然科学基金青年科学基金项目(C类);
2. 国家工信部,国家重点研发计划项目子课题;
3. 国家自然科学基金委,国家自然科学基金联合基金重点支持项目子课题;
4. 横向课题2项;
5. 辽宁省自然科学基金博士启动项目1项;
6. 辽宁省教育厅基本科研项目2项。
代表性研究成果:
1. 广东省科技进步一等奖,水陆空多域电网智能无人化巡检关键技术及应用,2025.
2. 中国科技产业化促进会科技创新一等奖,面向水电站的水下仿生机器人巡检运维关键技术及应用,2024.
3. Xuejian Bai, Yu Wang, Zixuan Yang, Jiaqi Lv, Xiaolong Hui, Shuo Wang, and Min Tan. “Design and pipeline tracking control of an underwater biomimetic vehicle-manipulator system with hybrid propulsion,” IEEE Transactions on Cybernetics, 2025, 55(7): 3073-3084.
4. Xuejian Bai, Yu Wang, Jiaqi Lv, Long Cheng, Shuo Wang, and Min Tan. “Autonomous free-floating underwater assembly control for an underwater biomimetic vehicle-manipulator system,” IEEE Transactions on Industrial Electronics, 2025, DOI: 10.1109/TIE.2025.3567653.
5. Xuejian Bai, Yu Wang, Rui Wang, Shuo Wang, and Min Tan. “Hydrodynamics of a flexible flipper for an underwater vehicle-manipulator system,” IEEE/ASME Transactions on Mechatronics, 2022, 27(2): 868-879.
6. Xuejian Bai, Yu Wang, Shuo Wang, Rui Wang, Min Tan, and Wei Wang. “Modeling and analysis of an underwater biomimetic vehicle-manipulator system,” Science China Information Sciences, 2022, 65: article number 134201.
7. 赵艺楠, 白雪剑(通讯作者), 李贤琦, 崔少伟, 王硕, 谭民, 王宇. 基于改进 CSRT 的仿生视触觉传感器动态标记点跟踪方法, 自动化学报, 2026, 52(5):1008-1017.
8. 李常平, 白雪剑(通讯作者), 李永明, 于昆廷, 张傲, 王硕, 王宇. 基于改进人工势场与自适应LOS的水下机器人自主导航方法. 控制与决策, 2026, 41(8):2304-2314.
9. 王闯, 白雪剑(通讯作者), 赵艺楠, 惠晓龙, 范亚洲, 孙文星, 王硕, 谭民, 王宇. 水下敷缆作业机器人关键机构布局的CFD优化方法. 控制理论与应用, Early Access.(EI)
10. 白雪剑, 郭荣耀, 李常平, 孙文星, 范亚洲, 王硕, 谭民, 王宇. 水下敷缆作业机器人及其关键技术综述. 控制理论与应用, Early Access.(EI)
11. 马睿宸, 白雪剑(通讯作者), 王宇, 王睿, 王硕. 基于强化学习的波动鳍推进水下作业机器人悬停控制. 控制理论与应用, 2022, 39(11): 2092-2099. (EI)
12. 范亚洲, 孙林祥, 白雪剑(通讯作者), 赵艺楠, 惠晓龙, 王宇. 基于自适应反正切非奇异终端滑模的水下机械臂轨迹跟踪控制. 控制与决策, 2025, 40(1): 205-213. (EI)
13. 刘家安, 白雪剑(通讯作者), 汪旭, 崔晓玉. 基于HAS-SAC算法的水下机器人路径规划方法. 辽宁工业大学学报(自然科学版), 2025, 45(6): 351-364.
14. 白雪剑, 王宇, 李常平, 王硕, 谭民. 基于动态面控制的水下仿生机器人本体与臂协调作业方法, 国家发明专利, 授权, 授权号: ZL 202411771279.3.